Projects
From concept sketches to competition-ready machines.
10 projects · 5 in progress · 1 completed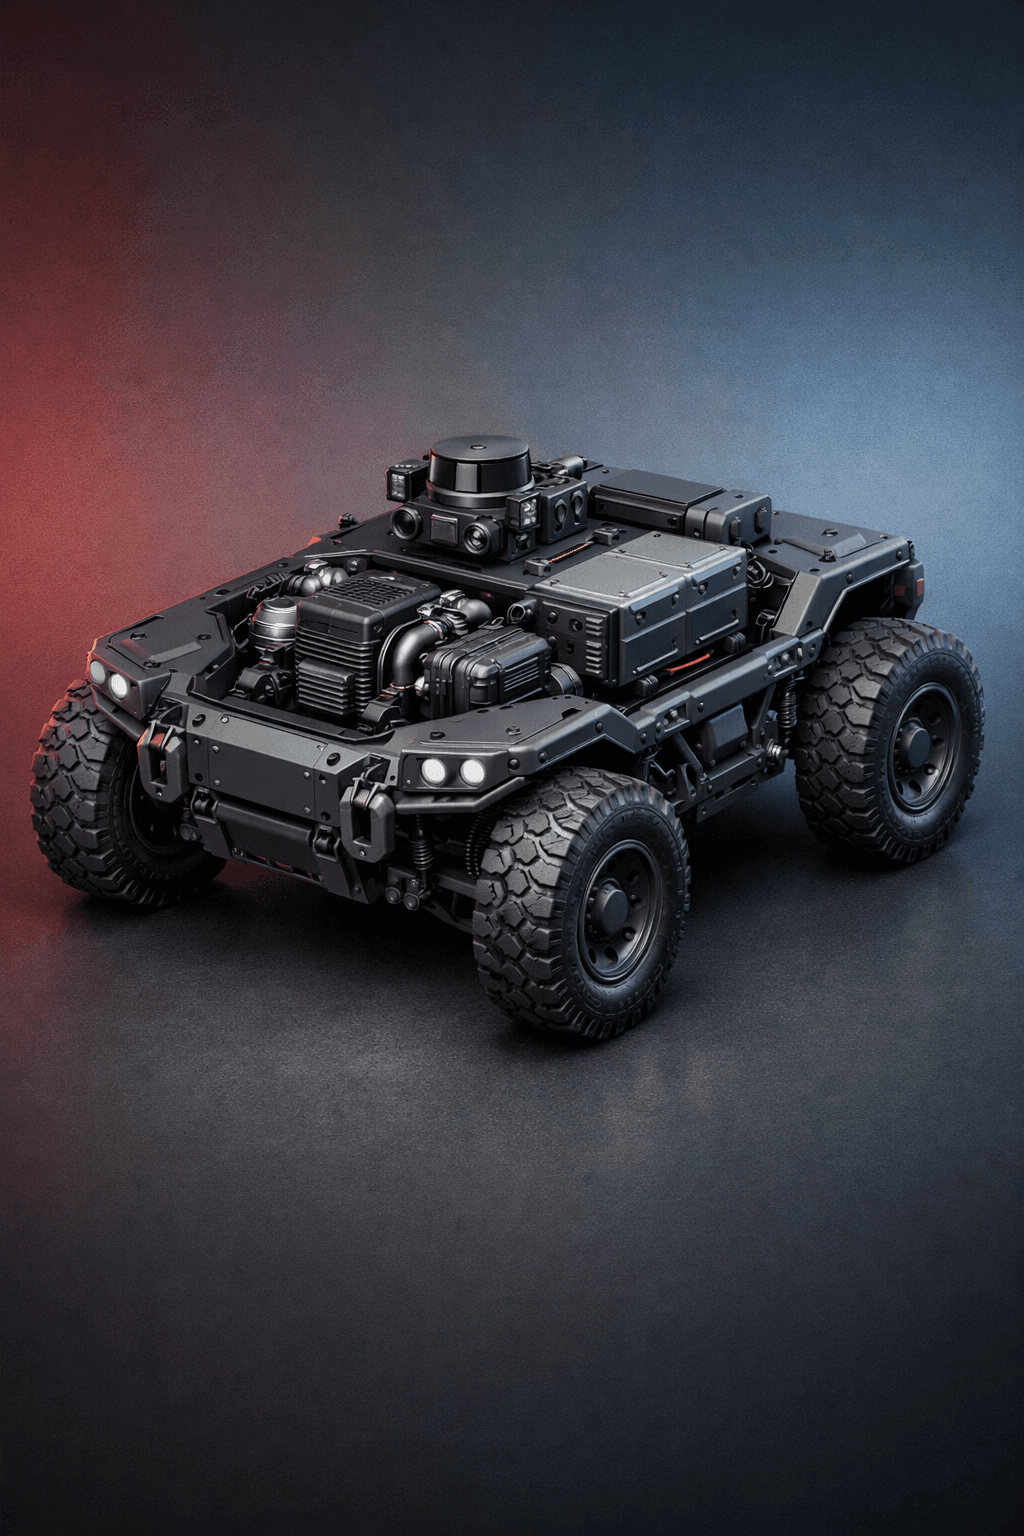
AUTO-BOT: Hybrid-Powered Autonomous Unmanned Ground Vehicle (UGV)
AUTO-BOT is a hybrid diesel-electric autonomous Unmanned Ground Vehicle designed to efficiently transport medium payloads up to 50 kg.
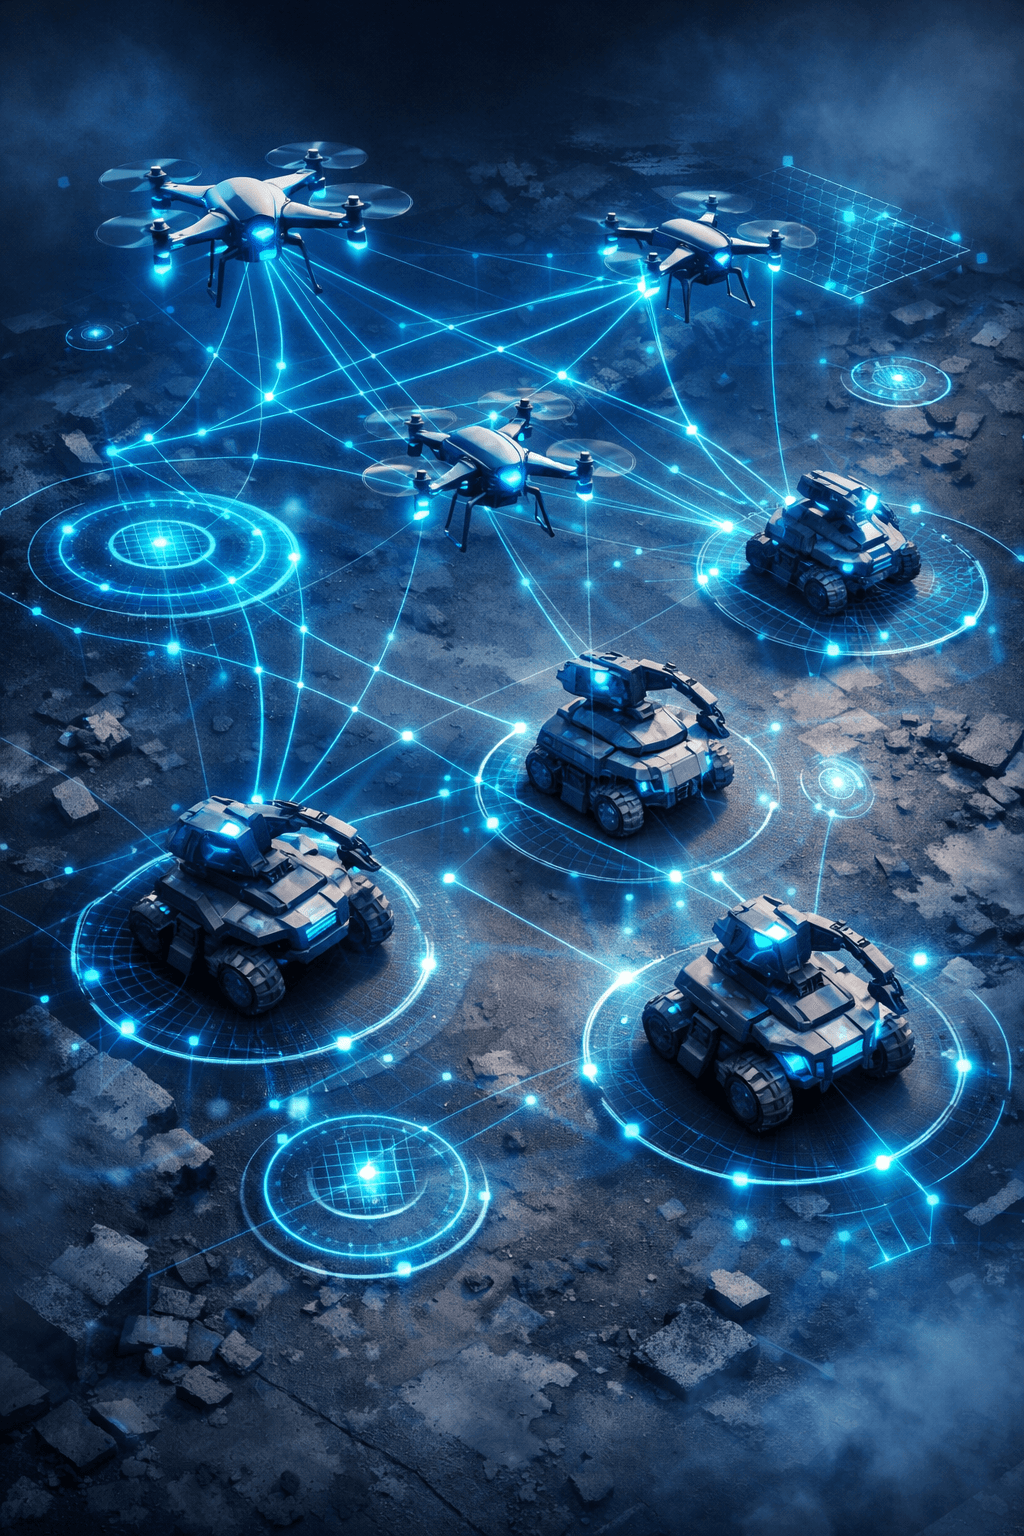
SWARM-X: Intelligent Multi-Agent Swarm Control System
SWARM-X is an AI-driven multi-agent swarm control system designed for coordinated search and rescue operations with autonomous navigation and real-time collaboration.
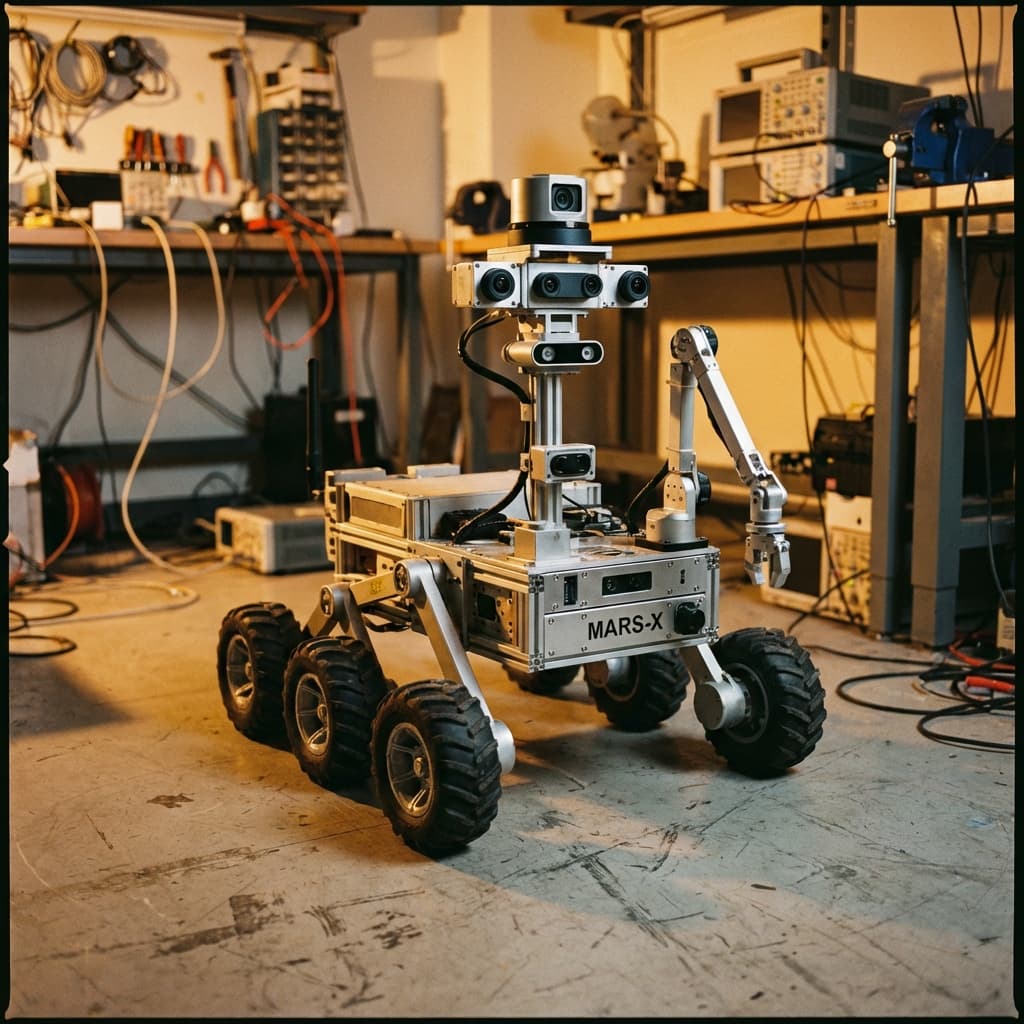
ARES-ROVER: Autonomous Exploration Rover
ARES-ROVER is an autonomous planetary exploration rover designed for Mars terrain analysis, obstacle navigation, and remote scientific data collection in extreme environments.
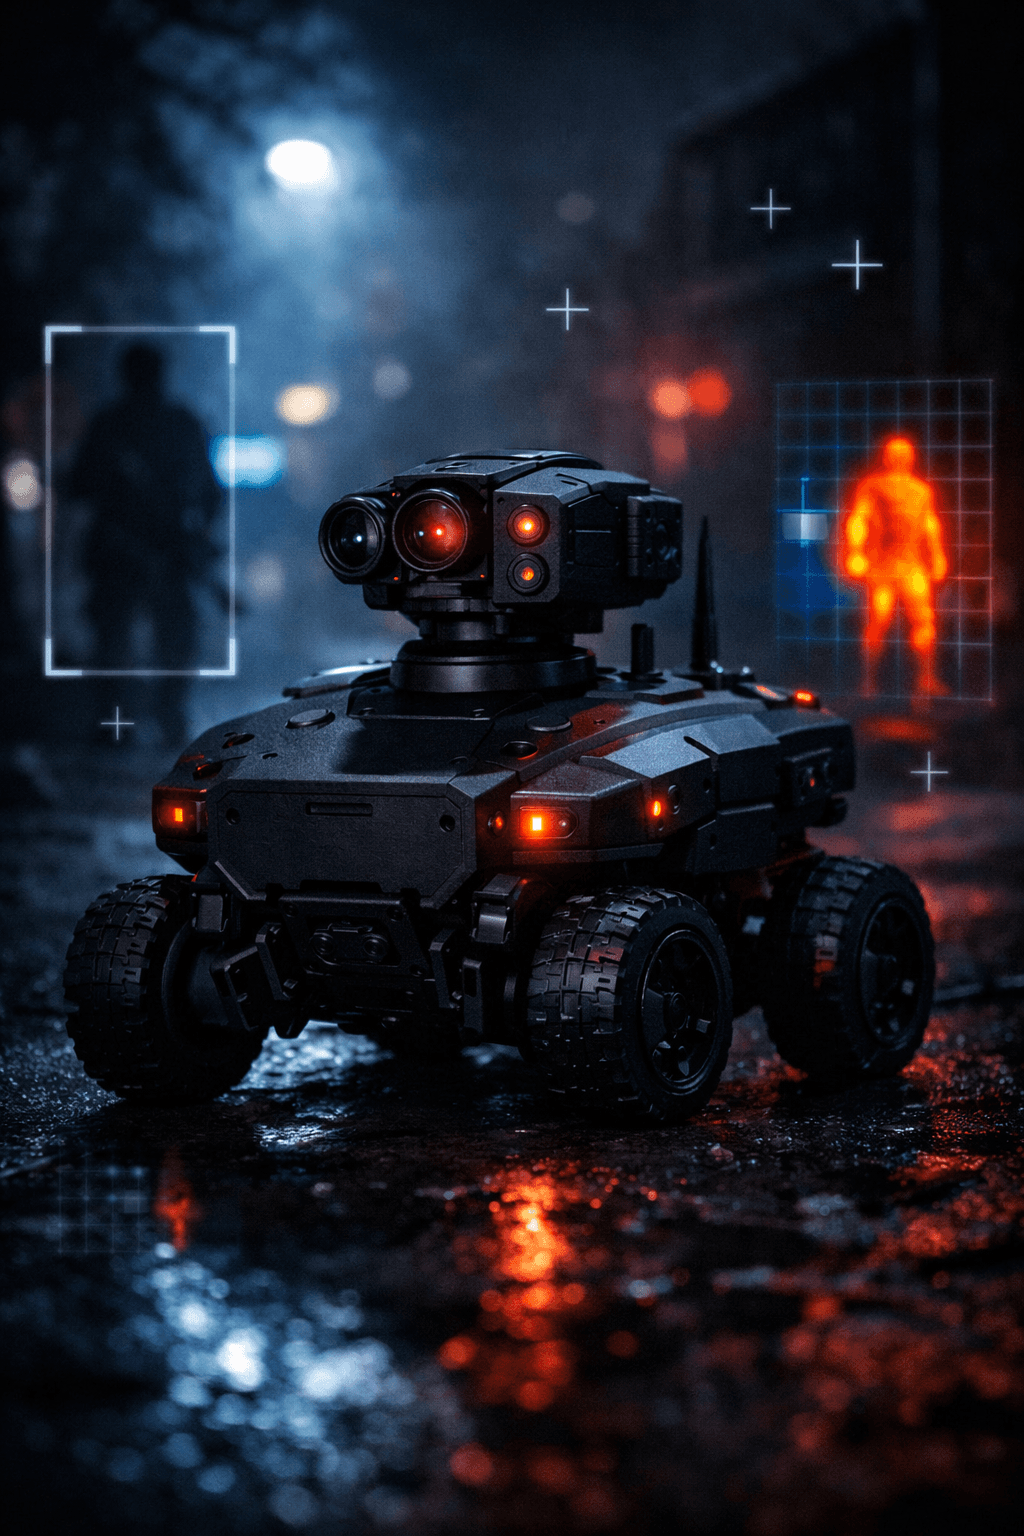
Project Black Tiger – Autonomous Spy Bot
Project Black Tiger is an autonomous reconnaissance robot featuring a computer vision pipeline optimized for object detection, tracking, and situational awareness in low-light and covert environments.
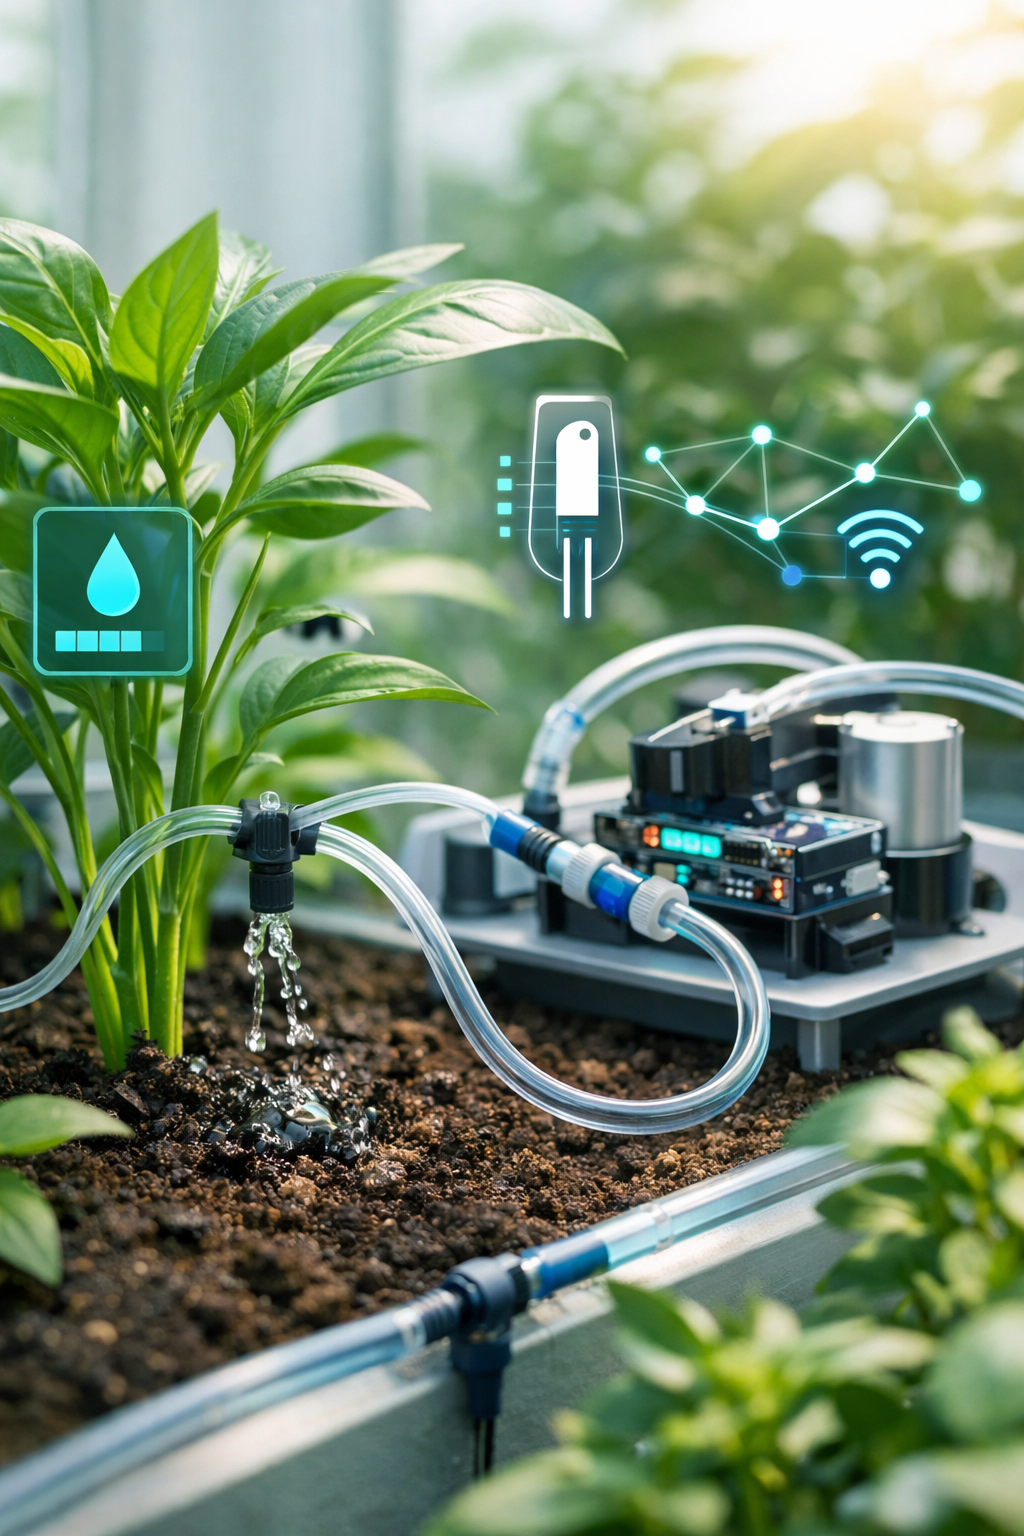
Automatic Plant Watering Hydropaunic System
An autonomous plant watering system designed to monitor soil moisture levels and water plants based on real-time data.
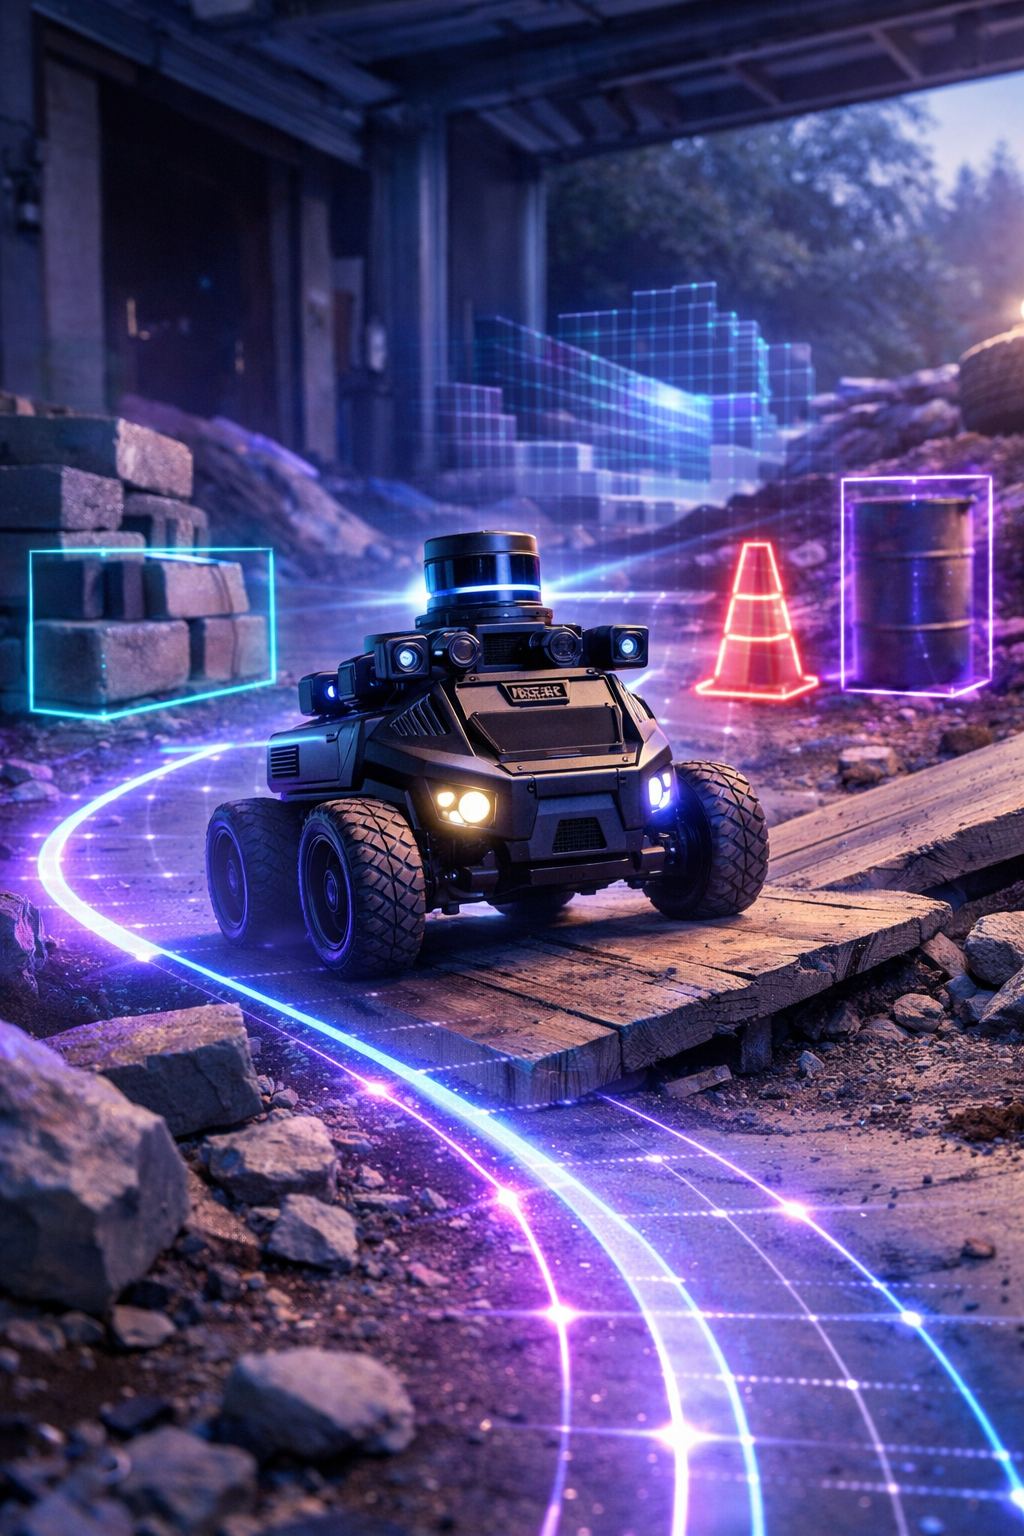
Obstacle Detecting Bot
An autonomous obstacle detecting robot designed to navigate through challenging terrains using advanced computer vision and machine learning.